AI资讯新闻榜单内容搜索-机器人

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: 机器人
全球首个机器人任务原生3D世界模型:跨维UNITAS让机器人学会物理直觉,横扫多个榜单

全球首个机器人任务原生3D世界模型:跨维UNITAS让机器人学会物理直觉,横扫多个榜单

全球首个机器人任务原生3D世界模型:跨维UNITAS让机器人学会物理直觉,横扫多个榜单

大语言模型为什么能 scale?一个重要基础是,海量来源各异的知识,被统一进了同一种输入输出空间 —— 文本。输入是文本,输出也是文本,主干模型在这个统一空间中学习、组合与迁移知识。那么,具身智能要获得类似的泛化能力,通往 Physical AGI,它的 “原生统一空间” 是什么?

来自主题: AI技术研报
7041 点击    2026-10-13 10:05
具身智能开始卷系统了:RoboFoundry让机器人自主进化

具身智能开始卷系统了:RoboFoundry让机器人自主进化

具身智能开始卷系统了:RoboFoundry让机器人自主进化

同一个 GPT-5.5,放进不同的系统里,做具身任务的表现可以相差悬殊。在 EmbodiedBench 上,直接使用 GPT-5.5 的平均成功率是 56.9%;模型参数一个不改,只让它周围的系统持续进化,这个数字变成了 72.7%。

来自主题: AI技术研报
8138 点击    2026-10-13 10:05
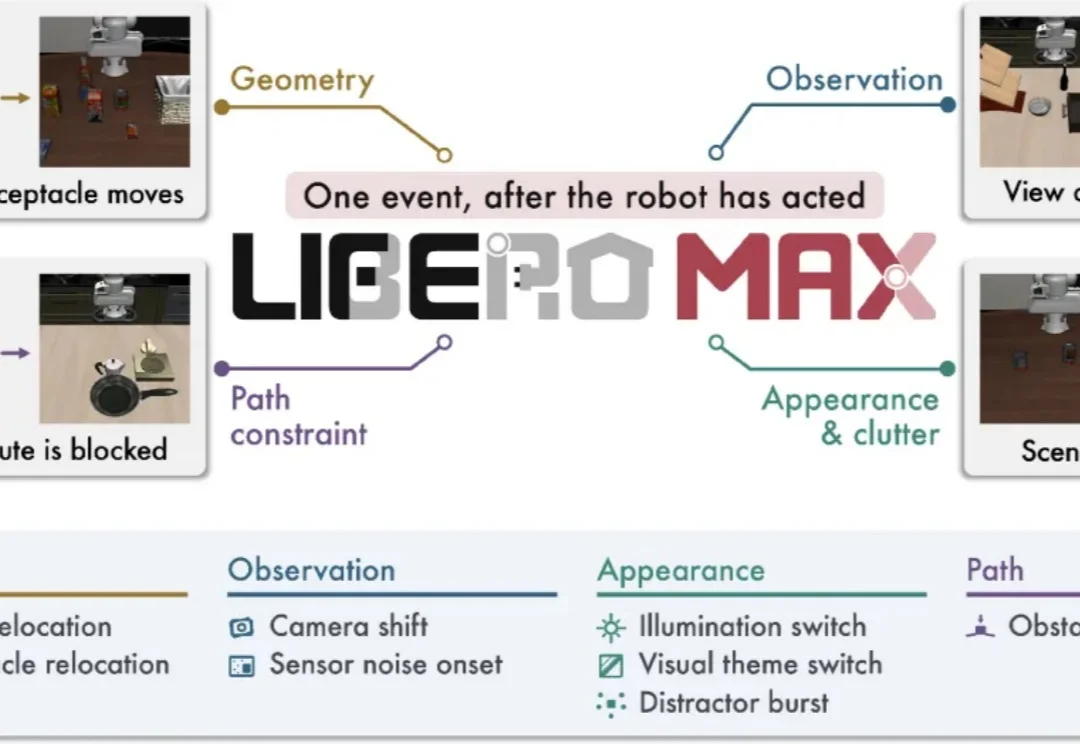
机器人伸手时,杯子被挪走了:LIBERO-MAX用22.4万次仿真检验动态可靠性

机器人伸手时,杯子被挪走了:LIBERO-MAX用22.4万次仿真检验动态可靠性

机器人伸手时,杯子被挪走了:LIBERO-MAX用22.4万次仿真检验动态可靠性

设想这样一个场景:你让机器人把桌上的杯子收进托盘。它已经看到了杯子,机械臂正朝杯子伸过去。这时,旁边的人顺手把杯子挪开了几厘米。

来自主题: AI技术研报
9504 点击    2026-10-12 11:23
字节凶猛:从招聘看字节AI战略战术背后的逻辑与细节

字节凶猛:从招聘看字节AI战略战术背后的逻辑与细节

字节凶猛:从招聘看字节AI战略战术背后的逻辑与细节

字节跳动正依托Seed、火山引擎、飞书、豆包、抖音和TikTok,在芯片、算力、模型、云服务、终端及机器人等AI全产业链布局,但投入分散与关键押注不够坚定仍是风险。

来自主题: AI资讯
9396 点击    2026-10-11 22:32
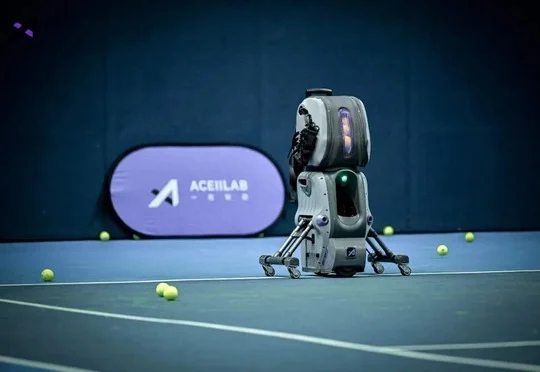
中国 AI 硬件的下一个爆款,可能生在「网球场」

中国 AI 硬件的下一个爆款,可能生在「网球场」

中国 AI 硬件的下一个爆款,可能生在「网球场」

一思科技旗下 AceiiLab A1 通过沿底线移动喂球、球童模式、AI 动作分析和训练数据服务提供互动陪练,首批量产机今年 7 月开始交付。

来自主题: AI资讯
10203 点击    2026-10-11 22:32
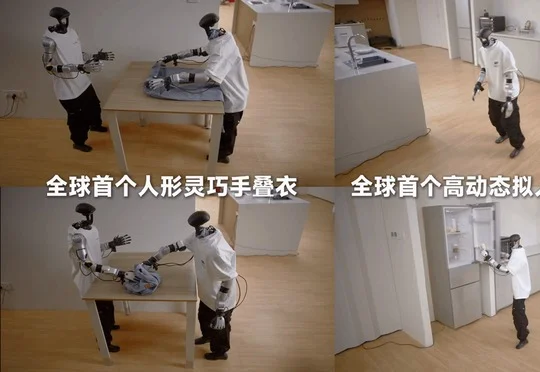
全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣

全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣

全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣

西湖机器人升级通用大脑WR1,采用全球首创的通用大小脑双预训练系统架构,融合WM、VLA与GAE,完成双机器人协同折叠衣物及跨厨房、客厅、卧室的连续自主家务演示。

来自主题: AI资讯
8494 点击    2026-10-10 12:37
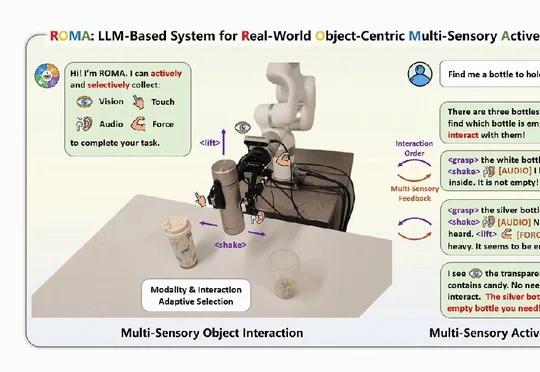
主动理解物理世界:ROMA让机器人学会交互探索物体

主动理解物理世界:ROMA让机器人学会交互探索物体

主动理解物理世界:ROMA让机器人学会交互探索物体

人大高瓴 GeWu-Lab、智源研究院与燧行 AresoX 等机构提出 ROMA,构建 ROMI-2K、ROMA Bench 及 ROMA-7B,使机器人融合视听触力主动探索物体,并在 ROMA Bench 上以 72.9% 总体任务成功率基本追平 GPT-6 Astra。

来自主题: AI技术研报
8298 点击    2026-10-10 12:33
够不到就自己加凳子!李弘扬团队创业半年,机器人实机成果来了

够不到就自己加凳子!李弘扬团队创业半年,机器人实机成果来了

够不到就自己加凳子!李弘扬团队创业半年,机器人实机成果来了

源策未来成立半年后首次系统性公开“全身智能”(WBI)实机成果,展示自研S0全身控制系统与S1模型在宇树 G1、加速进化 T2上的复杂地形控制、自主任务及跨本体验证。

来自主题: AI资讯
9523 点击    2026-10-10 12:31
全球首次!人形机器人用灵巧手自主叠衣,西湖机器人做到了

全球首次!人形机器人用灵巧手自主叠衣,西湖机器人做到了

全球首次!人形机器人用灵巧手自主叠衣,西湖机器人做到了

西湖机器人发布通用大脑 WR1,完成全球首次人形机器人灵巧手自主折叠衣物公开演示,并实现从厨房到卧室的跨空间多步骤连续家务作业。

来自主题: AI资讯
10151 点击    2026-10-10 12:30
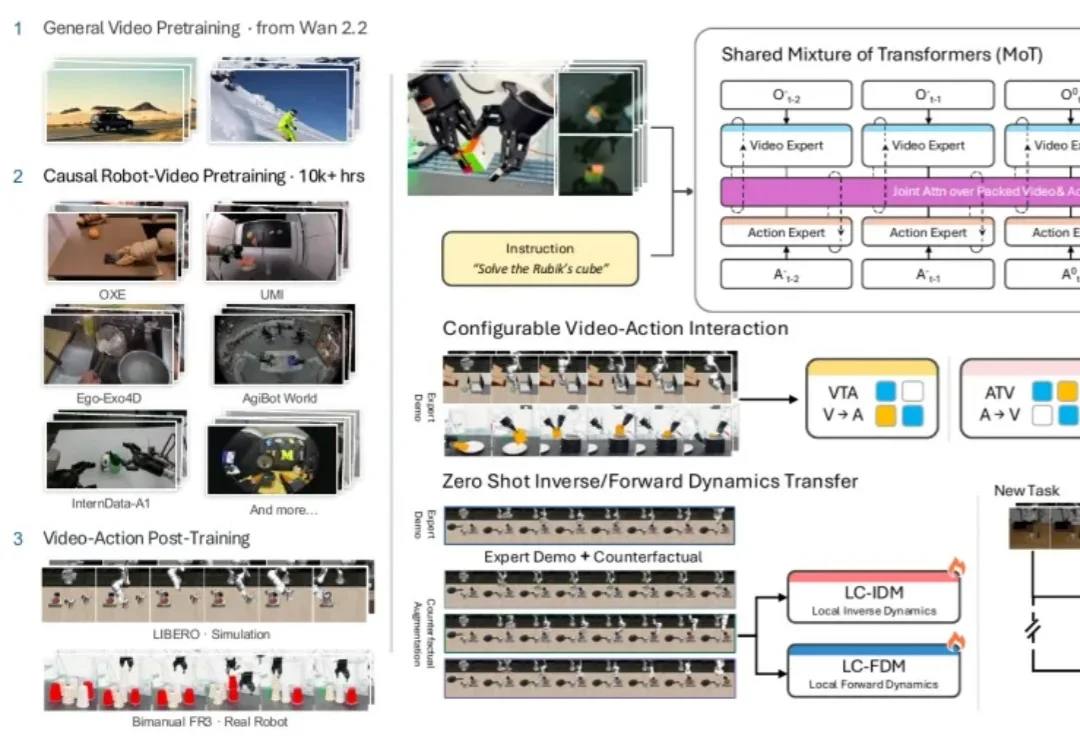
李飞飞团队造了个世界动作模型:换个底座,机器人成功率直接飙升

李飞飞团队造了个世界动作模型:换个底座,机器人成功率直接飙升

李飞飞团队造了个世界动作模型:换个底座,机器人成功率直接飙升

9 月 22 日,以 FLUX 图像模型闻名的 Black Forest Labs 跨界发布了开源 7B 世界动作模型 FLUX 3 Action。据其官方博客,该模型在英伟达 RoboLab-120 榜单上超过了此前最强的开源模型 Cosmos 3 Nano,参数量却不到后者一半。一家做图像生成的公司跑来卷机器人控制,说明视频模型里积累的「物理直觉」正被越来越多的团队当作机器人大脑的底座。

来自主题: AI技术研报
6974 点击    2026-10-09 12:50