全球首个机器人任务原生3D世界模型:跨维UNITAS让机器人学会物理直觉,横扫多个榜单
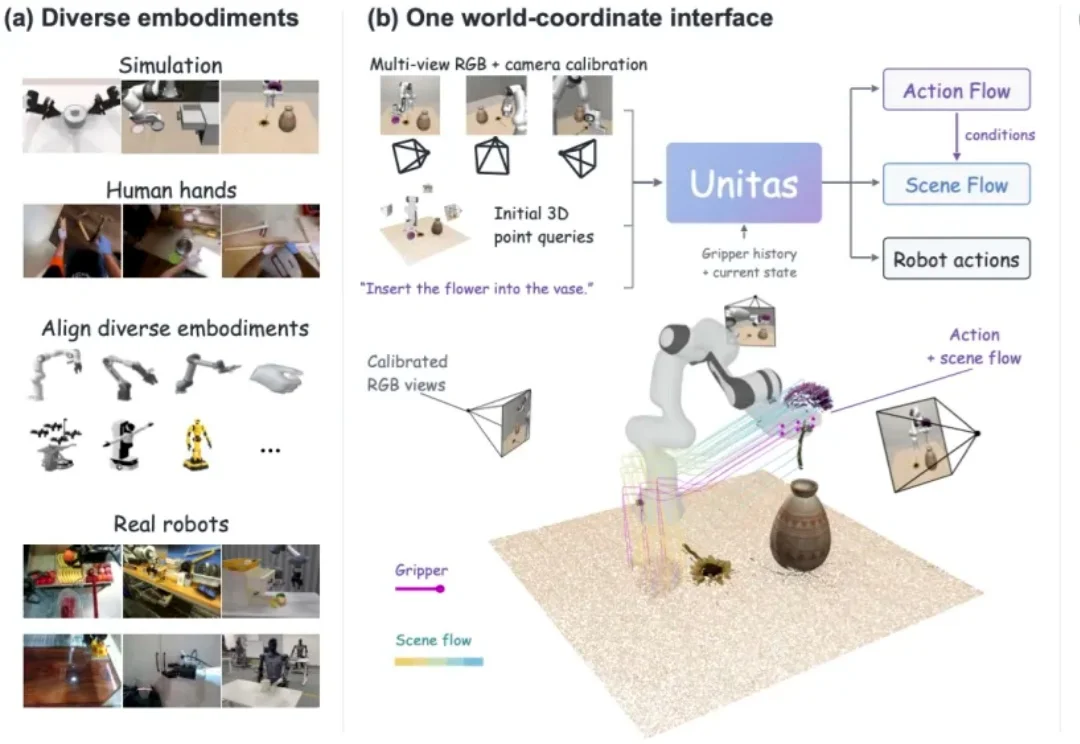
全球首个机器人任务原生3D世界模型:跨维UNITAS让机器人学会物理直觉,横扫多个榜单大语言模型为什么能 scale?一个重要基础是,海量来源各异的知识,被统一进了同一种输入输出空间 —— 文本。输入是文本,输出也是文本,主干模型在这个统一空间中学习、组合与迁移知识。那么,具身智能要获得类似的泛化能力,通往 Physical AGI,它的 “原生统一空间” 是什么?
搜索
大语言模型为什么能 scale?一个重要基础是,海量来源各异的知识,被统一进了同一种输入输出空间 —— 文本。输入是文本,输出也是文本,主干模型在这个统一空间中学习、组合与迁移知识。那么,具身智能要获得类似的泛化能力,通往 Physical AGI,它的 “原生统一空间” 是什么?
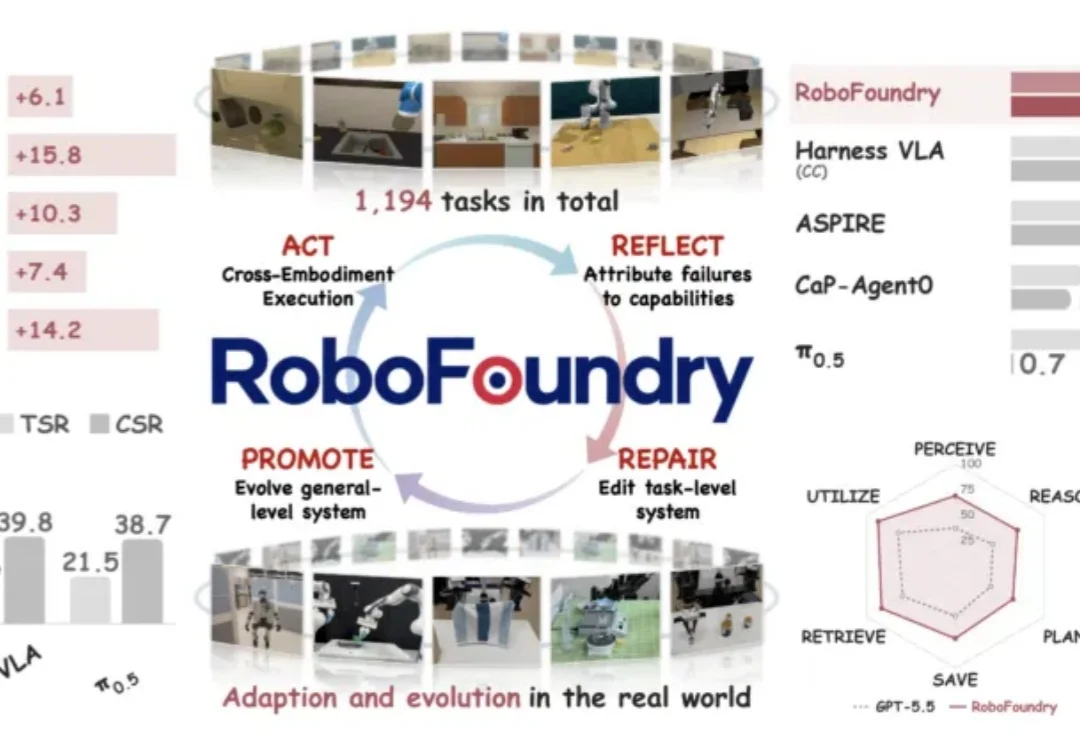
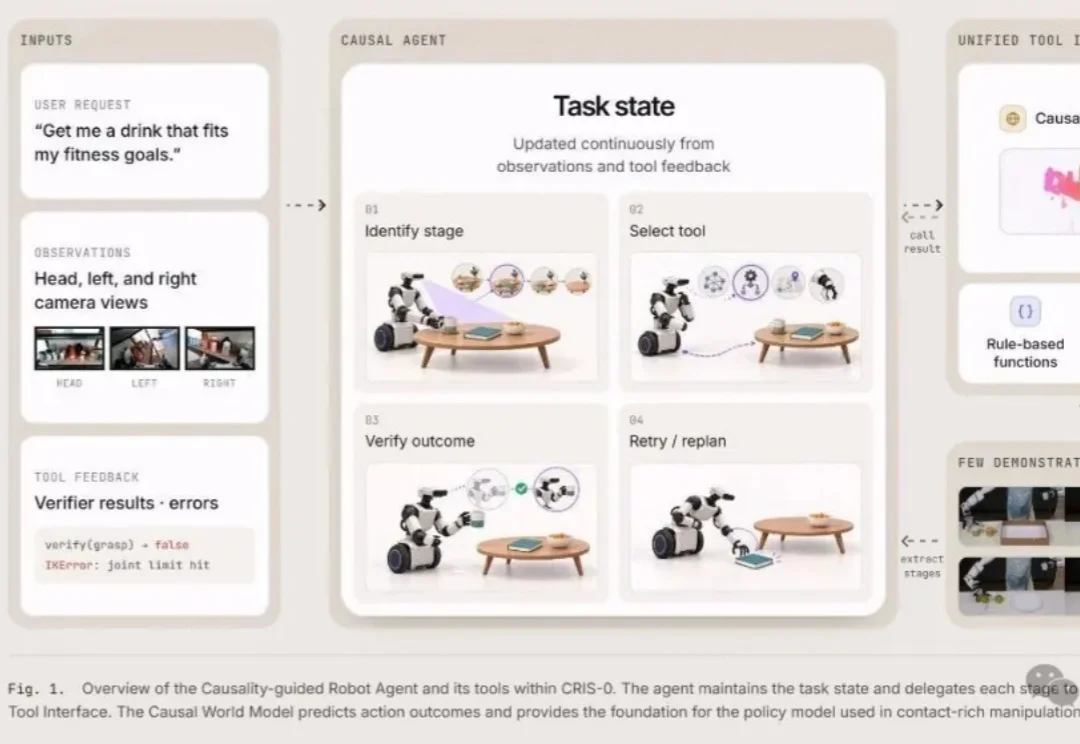
同一个 GPT-5.5,放进不同的系统里,做具身任务的表现可以相差悬殊。在 EmbodiedBench 上,直接使用 GPT-5.5 的平均成功率是 56.9%;模型参数一个不改,只让它周围的系统持续进化,这个数字变成了 72.7%。
设想这样一个场景:你让机器人把桌上的杯子收进托盘。它已经看到了杯子,机械臂正朝杯子伸过去。这时,旁边的人顺手把杯子挪开了几厘米。
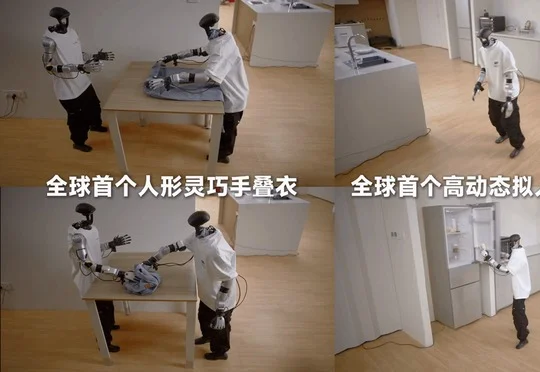
西湖机器人升级通用大脑WR1,采用全球首创的通用大小脑双预训练系统架构,融合WM、VLA与GAE,完成双机器人协同折叠衣物及跨厨房、客厅、卧室的连续自主家务演示。
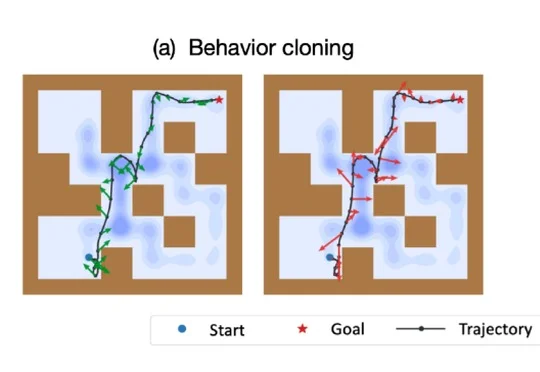
清华大学智能产业研究院(AIR)的一项NeurIPS 2026录用工作提出高阶动作监督,无需改动策略网络即可约束动作的一阶时序变化,并在OGBench及约1%数据的D4RL实验中提升小样本性能与动作平滑性。
源策未来成立半年后首次系统性公开“全身智能”(WBI)实机成果,展示自研S0全身控制系统与S1模型在宇树 G1、加速进化 T2上的复杂地形控制、自主任务及跨本体验证。
西湖机器人发布通用大脑 WR1,完成全球首次人形机器人灵巧手自主折叠衣物公开演示,并实现从厨房到卧室的跨空间多步骤连续家务作业。
0.2秒。
好家伙,世界动作模型(WAM)赛道,中国团队直接冲到了全球第一?!
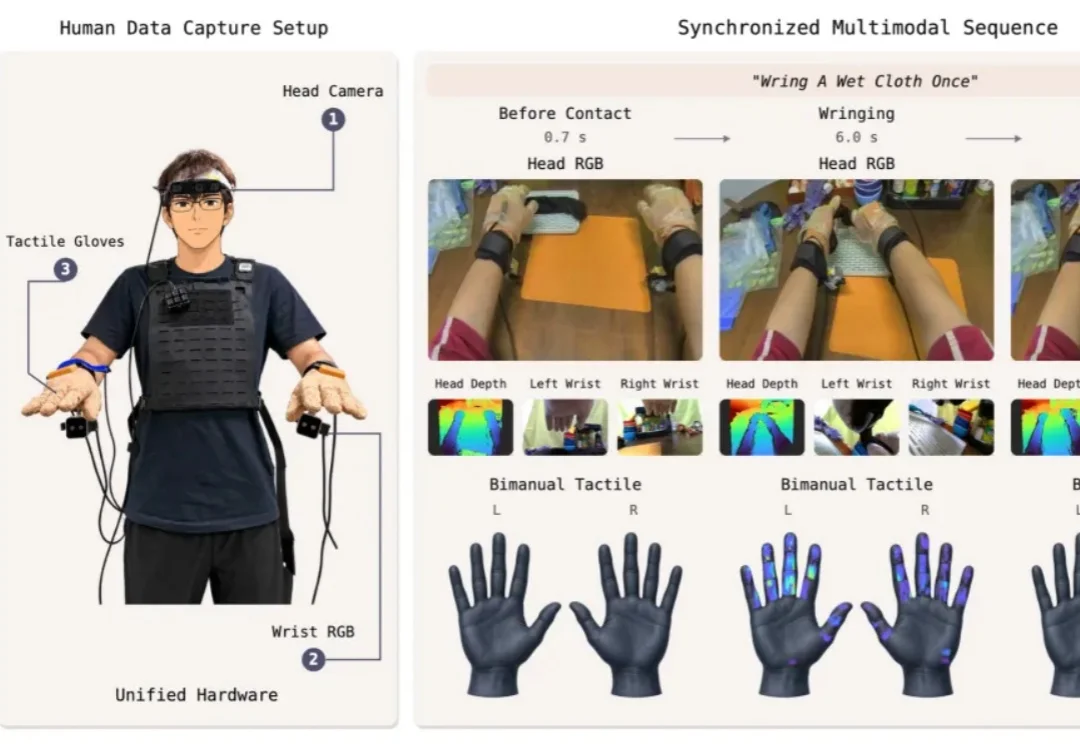
拿起一枚生鸡蛋,手指需要施加恰到好处的力:既要防止滑落,又不能捏碎。拧一条湿毛巾,指尖的力道也要随着水分挤出不断调整。对人类而言,这些操作几乎出于本能。但如果只依赖视觉,摄像头拍得下手部轨迹,却捕捉不到手指接触的位置与按压的力度。