RoboPapers专访光轮智能谢晨:具身Scaling Law的两座金字塔
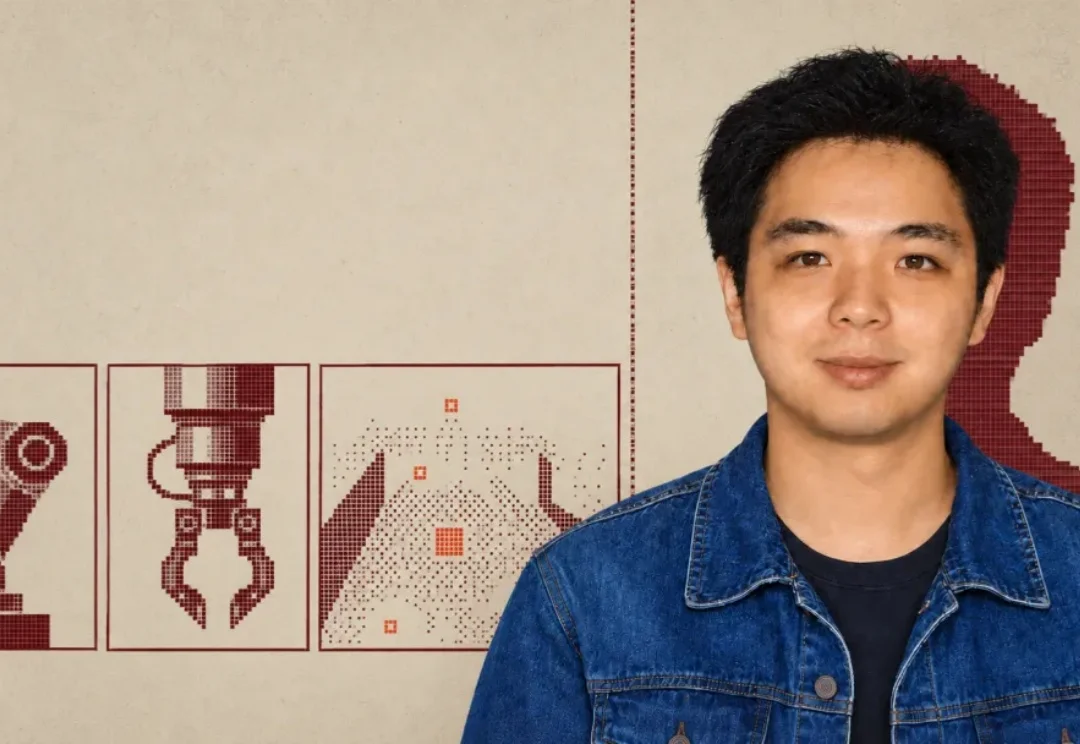
RoboPapers专访光轮智能谢晨:具身Scaling Law的两座金字塔近日,机器人圈知名播客节目 RoboPapers 更新了一期专访,对象是光轮智能创始人兼 CEO 谢晨博士。这期节目的采访人是 RoboPapers 播客联合主持人 Michael Cho 和新加坡国立大学(NUS)助理教授 Jiafei Duan。后者是 MolmoAct 系列机器人模型的作者,研究方向正是机器人基础模型与可扩展数据采集。
搜索
近日,机器人圈知名播客节目 RoboPapers 更新了一期专访,对象是光轮智能创始人兼 CEO 谢晨博士。这期节目的采访人是 RoboPapers 播客联合主持人 Michael Cho 和新加坡国立大学(NUS)助理教授 Jiafei Duan。后者是 MolmoAct 系列机器人模型的作者,研究方向正是机器人基础模型与可扩展数据采集。
李沐在小红书开设AMA在线答疑,围绕AI时代的学习方向、编程必要性、职业选择与具身智能等话题回答网友提问,建议普通人善用Agent、保持深度优先并重新思考人与AI的分工。
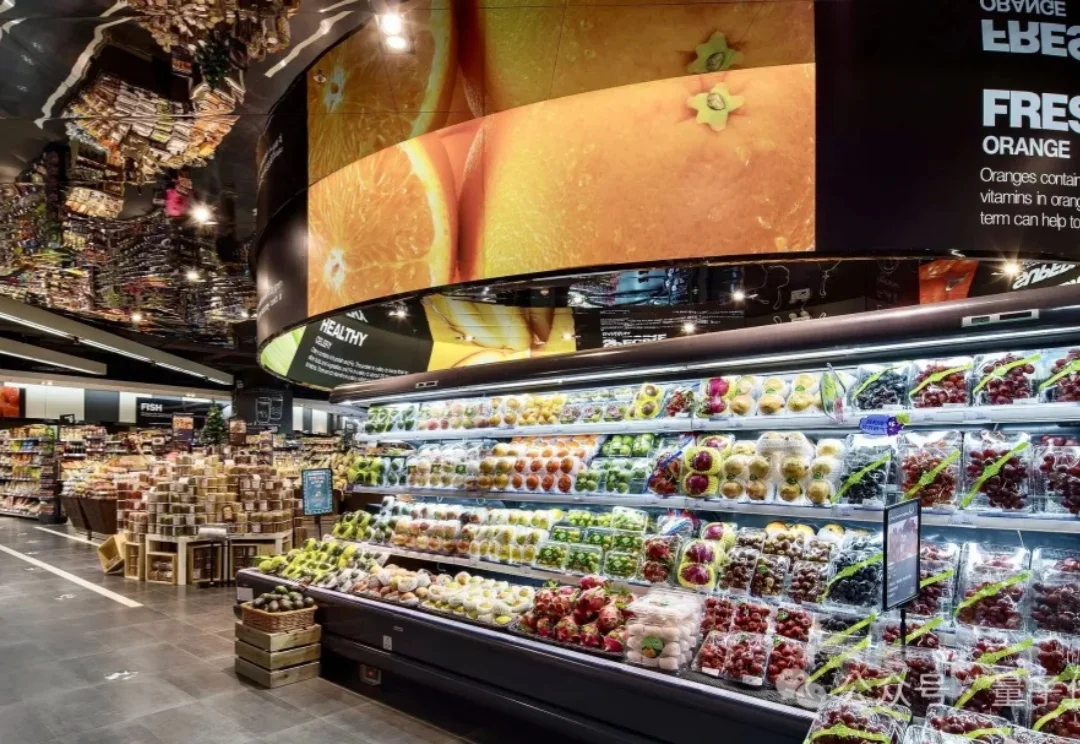
一家正在营业的超市里,一台轮式机器人正沿着货架缓慢移动。
真正的壁垒,藏在没法开源的部署Know-how里。
一项双机器人协作测试中,研究人员故意让其中一台机器人晚了 3 秒。
文章系统梳理了机器人触觉感知的压阻式、压电式、电容式、光学式和磁感应五大技术路线,结合一目科技和亚德诺半导体的研发实践,分析了触觉数据采集面临的三大难题以及T-Rex、TacSL等模型算法的路线之争,指出机器人触觉正处于爆发前夜。
本末科技专注机器人本体研发,其D1模块化机器人可3秒拆合体变形,旗下刑天、TITA等产品已出口全球50多国,凭借61.1%的中国市场份额成为全球轮足机器人出货量最高的厂商。
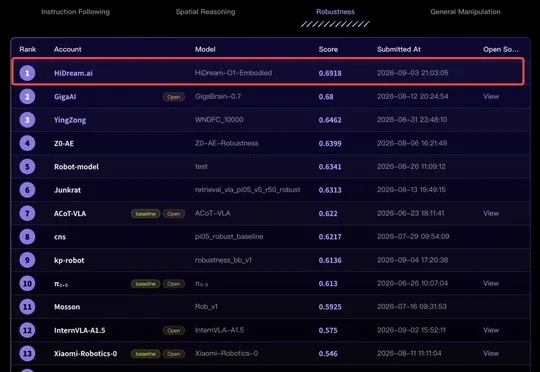
智象未来(HiDream.ai)正式发布具身世界模型HiDream-O1-Embodied,该模型在具身智能评测平台RoboColiseum扰动适应子榜单中以0.692分登顶榜首,标志着智象原生全模态世界模型矩阵的进一步完善。
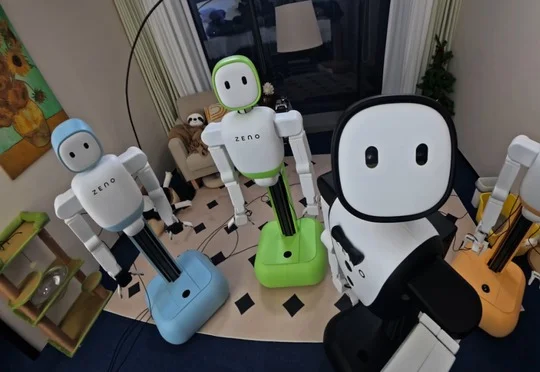
芝诺机器人发布全球首个协作具身智能基础模型Zeno-1,该3B参数模型专为去中心化多机器人协作设计,能在本地以30Hz频率进行闭环视觉—运动推理,通过四阶段递进训练让机器人从同一策略副本中自发涌现协作行为,实现1+1>2的效果。
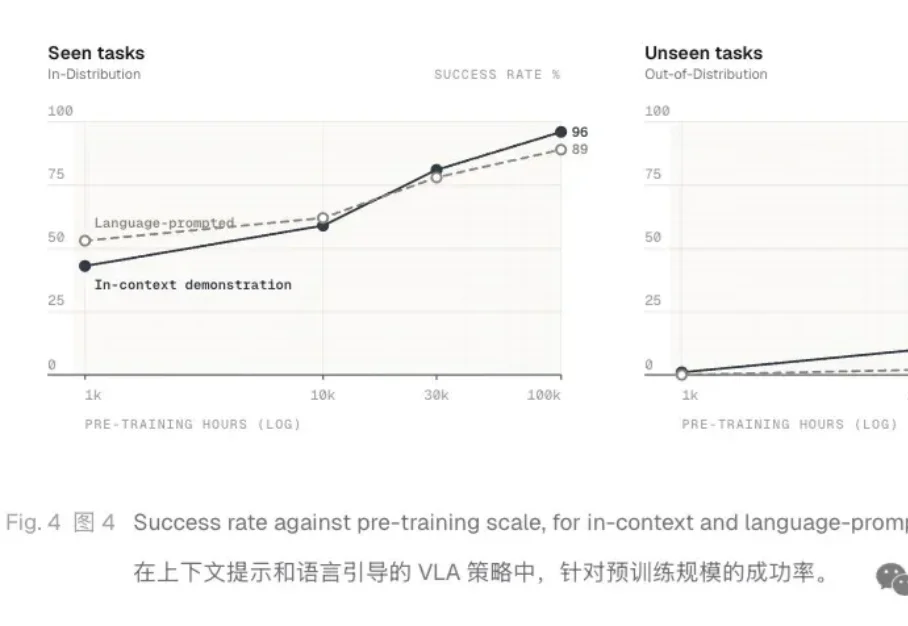
2020年,GPT-3靠“看几个示例就会新任务”震动了NLP界;六年后的今天,同样的故事正在具身智能领域上演。